「人型ロボの陸上選手」爆誕 GMO陸上部の走行をモーキャプ、目指すは“ロボット世界陸上”
要約を読む要約を閉じる
GMO AIRが陸上選手のように走る人型ロボットの開発に着手しました。
GMO陸上部の走行データをモーションキャプチャし、ロボットの動きに活用する点が特徴です。
将来的にロボットがスポーツ競技に参加する可能性を広げ、新たなエンターテイメントが生まれるかもしれません。
同社は「ロボット世界陸上」の開催を視野に入れており、ロボット技術とスポーツの融合を推進する狙いです。
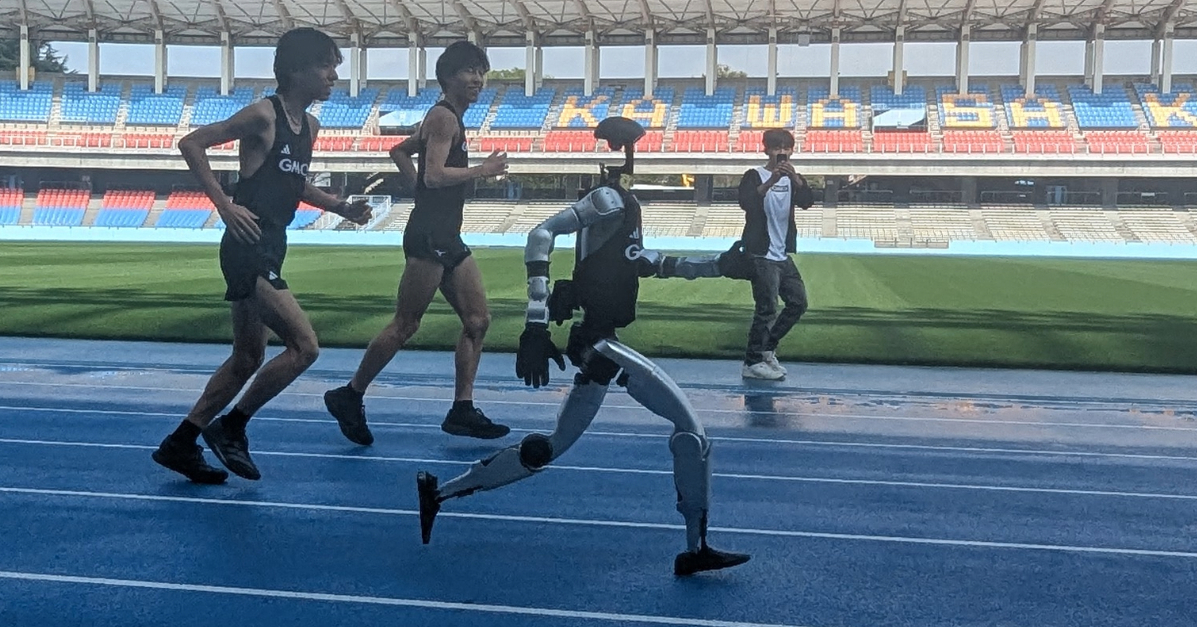
GMO AIRが陸上選手のように走る人型ロボットの開発に着手しました。
GMO陸上部の走行データをモーションキャプチャし、ロボットの動きに活用する点が特徴です。
将来的にロボットがスポーツ競技に参加する可能性を広げ、新たなエンターテイメントが生まれるかもしれません。
中国でBaiduのロボットタクシーが路上で突然停止し、後続車との衝突や乗客の閉じ込めが発生しました。
自動運転システムが予期せぬ障害により車両を制御不能にし、安全な運行を維持できない問題が露呈しました。
ロボットタクシーの安全性と信頼性に対する懸念が高まり、利用者の普及に悪影響を与える可能性があります。
ナイジェリアのギグワーカーが自宅でヒューマノイドロボットの訓練を行っている。
人間が遠隔でロボットの動きを模倣し、AIモデルに現実世界のタスクを学習させている。
ロボット開発コストを削減し、多様なスキルをロボットに効率的に教えることが可能になる。
ナイジェリアのギグワーカーが自宅で人型ロボットのAI訓練を行っています。
人間が日常動作を実演し、その動画をAIモデルの学習データとして活用しています。
ロボット開発のコストを削減し、多様な環境でのAI学習を可能にします。
中国の百度が運行する多数のロボタクシーが交通渋滞中にフリーズし、乗客を閉じ込め、事故を引き起こしました。
自動運転システムが予期せぬ交通状況に対応できず、車両制御を失う技術的課題が露呈しました。
自動運転技術の信頼性に対する懸念が高まり、普及への道のりに影響を与える可能性があります。
東京大学がオープンソースの四足歩行ロボット「MEVIUS2」を開発しました。
部品はオンラインで発注可能で、階段を上がるなど高い運動性能を持つ点が特徴です。
研究者や開発者が安価に高性能ロボットを製作でき、ロボット研究の加速が期待されます。
Hugging Faceがロボットアーム制御のためのオープンソースプロジェクト「OpenClaw」を発表しました。
OpenClawは、低コストのロボットアームを制御するソフトウェアとハードウェア設計をオープンソースで提供します。
研究者や愛好家が安価にロボットアームを開発・実験できるようになり、ロボット工学の民主化が進みます。
Hugging Faceがロボット学習ライブラリLeRobotのバージョン0.5.0をリリースしました。
LeRobot v0.5.0は、データ、モデル、ハードウェアの各次元でスケーリングを可能にする機能強化が特徴です。
研究者や開発者は、より大規模なロボット学習モデルを効率的に開発・展開できるようになります。
Hugging FaceがロボットAIを組み込みデバイスで動かすための技術を発表しました。
小型デバイス向けにデータセット記録、VLAファインチューニング、オンデバイス最適化を統合しました。
より多くのロボットが高度なAIを搭載し、自律的な動作が可能になるでしょう。
Google DeepMindが、4次元で物体を再構築・追跡するAIモデル「D4RT」を発表しました。
D4RTは、従来のモデルと比較して最大300倍高速な4次元再構築と追跡を可能にします。
ロボットがより正確に現実世界を理解し、複雑なタスクを効率的に実行できるようになります。
NVIDIAが物理AI向けに高度な推論能力を持つ「Cosmos Reason 2」を発表しました。
物理世界でのAIの推論能力を向上させ、より複雑なタスクの実行を可能にします。
ロボットや自動運転など、物理的なAIシステムがより賢く、自律的に動作できるようになります。
NVIDIAがDGX SparkとReachy Miniを活用し、AIエージェントを物理的なロボットで実現しました。
大規模言語モデル(LLM)を搭載したAIエージェントが、物理ロボットを制御し現実世界でタスクを実行します。
AIエージェントが現実世界でより複雑なタスクを自律的に実行できるようになり、ロボット活用の幅が広がります。